Študije primerov / Krmilni sistem ranžirne postaje
Krmilni sistem ranžirne postaje Ljubljana Zalog
Popolna zamenjava računalniškega krmilnega sistema osrednje slovenske ranžirne postaje, zgrajena na realnočasovnih krmilnikih in vezjih FPGA, z redundanco z menjavo med delovanjem (hot-swap) za vsako življenjsko pomembno funkcijo.
Pogovorimo se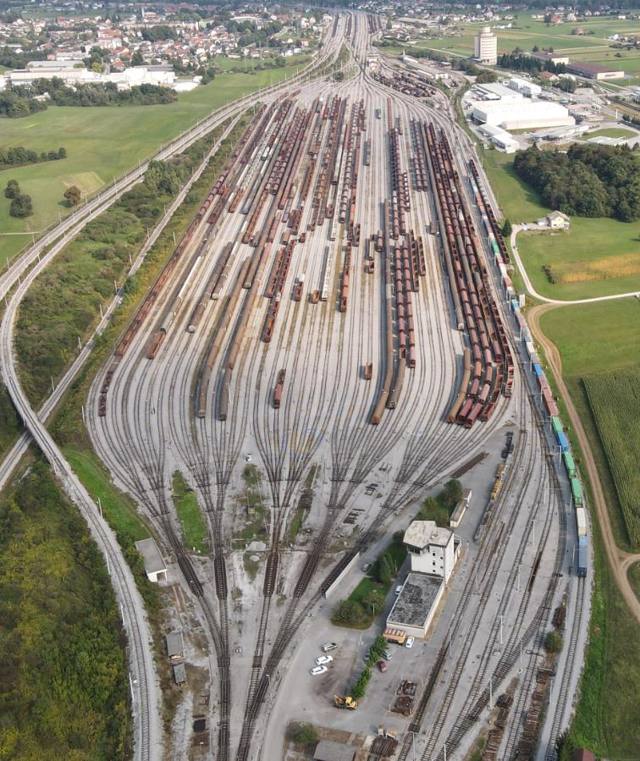
Izziv
Ranžirna postaja Ljubljana Zalog razvršča tovorne vagone tako, da jih spušča preko spuščalnika. Njen računalniški sistem postavlja kretnice, krmili tirne zavore in meri, koliko proste dolžine ima vsak sortirni tir. Obstoječi sistem je bilo treba zamenjati, postaja pa se ni smela ustaviti.
Zahteve so bile stroge: enaki delovni postopki za operaterje, enaka zmogljivost in natančnost zaviranja ter nobenih sprememb osnovne varnosti naprave. Vsa terenska oprema je ostala na mestu: pogoni kretnic, tirni tokokrogi, tirni kontakti, hitrostni radarji, hidravlični agregat in same tirne zavore.
Naša rešitev
Računalniški sistem smo zamenjali s 13 industrijskimi realnočasovnimi krmilniki z enotami FPGA, programiranimi v LabVIEW. Razporejeni so na štiri lokacije: računalniško sobo, glavno komandno mesto, spuščalnik in hidravlično postajo. Bakrene povezave povezujejo komandno mesto (kot redundanten par, ki ga operater lahko preklopi), optični kabel pa spuščalnik in hidravlično postajo.
Novi sistem je najprej tekel vzporedno s starim, povezan na iste terenske signale prek visokoimpedančnih vhodov, tako da smo ga lahko preverili na živem prometu, preden je prevzel delo.
Arhitektura sistema
Poenostavljen diagram. Kretnice, tirne zavore in merjenje proste dolžine tečejo vsaka kot par sklopov krmilnikov. Glavni krmilnik nadzoruje vse in izvede hot-swap.
Realnočasovno krmiljenje na FPGA
Časovno kritična logika teče na vezjih FPGA, zahtevni izračuni pa na realnočasovnem procesorju. Vsaka kretnica ima v FPGA svoje krmilno vezje s štetjem osi in stopnjo za dušenje odbojev, ki filtrira lažna štetja zaradi poskakujočih signalov in beleži prehodne pojave, da vzdrževalci lažje najdejo napake.
Ker življenjsko pomembne funkcije živijo v FPGA, niso odvisne od tega, kako zaposlen je procesor. Funkcije krmiljenja, nadzora in shranjevanja tečejo s 20.000 cikli na sekundo, digitalni vhodi pa se vzorčijo pri 140 kHz.
Redundanca z menjavo med delovanjem (hot-swap)
Glavni krmilnik preverja vsak vhodno-izhodni modul, vsak krmilnik, vsak FPGA in vsako programsko zanko v sistemu. Ob kritični napaki takoj preklopi na redundantni sklop s preklopom napajanja izhodnih modulov in obvesti vse delovne postaje. Napaka v funkciji brez redundance se javi takoj, če je prizadeta varnostna funkcija, pa se avtomatsko delovanje ustavi.
Hot-swap preizkusimo z namernim povzročanjem napak, na primer z odklopom vhodno-izhodnega modula med delovanjem sistema.
Varnostni pregledi in redundanca senzorjev
Sistem ves čas preverja sebe in teren in je zgrajen tako, da izguba enega senzorja postaje ne ustavi. Vsak tirni kontakt se spremlja na vseh možnih poteh, ne samo na nastavljeni. Ker sistem ve, koliko osi ima vsak konvoj, ve tudi, koliko osi mora prešteti vsak kontakt.
Če več kontaktov prešteje isto napačno število, je konvoj zavil na napačno pot. Če se ne strinja le en kontakt, se napaka javi brez vpliva na delovanje, druga tipala pa nadomestijo izgubljeno zaznavanje. Kontakt, ki ponavljajoče odpoveduje, se izloči iz uporabe in njegovo funkcijo prevzame naslednji kontakt.
Če odpovesta dva zaporedna kontakta, sledenje konvoju ni več mogoče in avtomatika kretnic se varno izklopi. Pot za drugi konvoj se nikoli ne postavi, dokler je prejšnji še v območju kretnice, pobegle konvoje pa sistem javi operaterjem.
Zavorni sistem sledi isti filozofiji: če je mogoče trčenje konvojev znotraj tirne zavore, zavoro deaktivira, tako da do trčenja pride zunaj najdražjega dela opreme na postaji.
Tirne zavore, ki mislijo vnaprej
Krmilnik zavore meri, kako vsak vagon pospešuje po spuščalniku, in ga razvrsti med dobre, srednje in slabe tekače. Operater nato izbere izstopno hitrost, sistem pa uravnava hidravlično zavoro, da jo doseže. Ročni ukazi imajo vedno prednost pred avtomatskim krmiljenjem.
Namensko vezje FPGA meri čas potovanja vagona po znani razdalji z natančnostjo, boljšo od 500 ns. V FPGA obdelamo tudi signal originalnih radarjev: vsak impulz je 6,21 mm poti, vezje pa podvoji ločljivost na 3,105 mm. Zavorna logika preračunava pri 20 kHz in zgodaj odpre eno polovico zavore, da približa hitrost ciljni vrednosti ter kompenzira zakasnitev hidravlike.
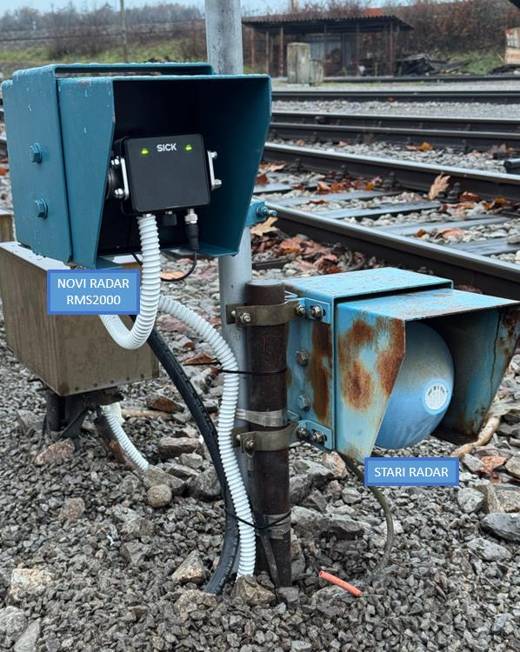
Na nekaterih zavorah zdaj uporabljamo nov digitalni radar: pravi 2D radarski skener, povezan z računalniško sobo po optičnem kablu, ki nam omogoča napredno merjenje mimo peljočih vagonov.
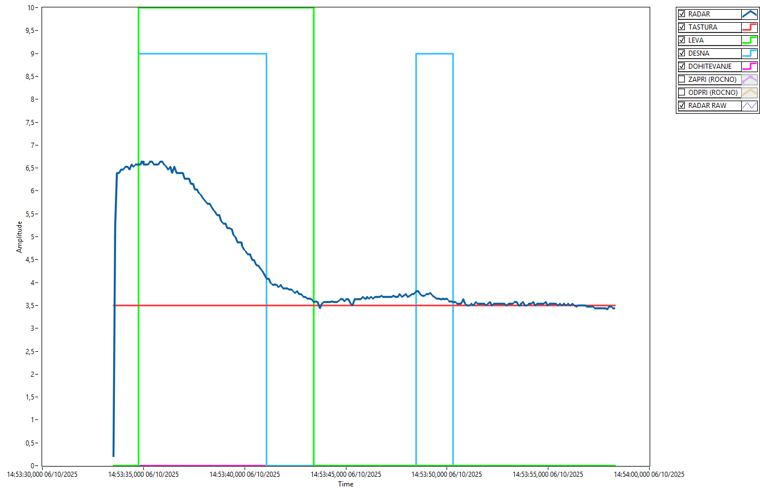
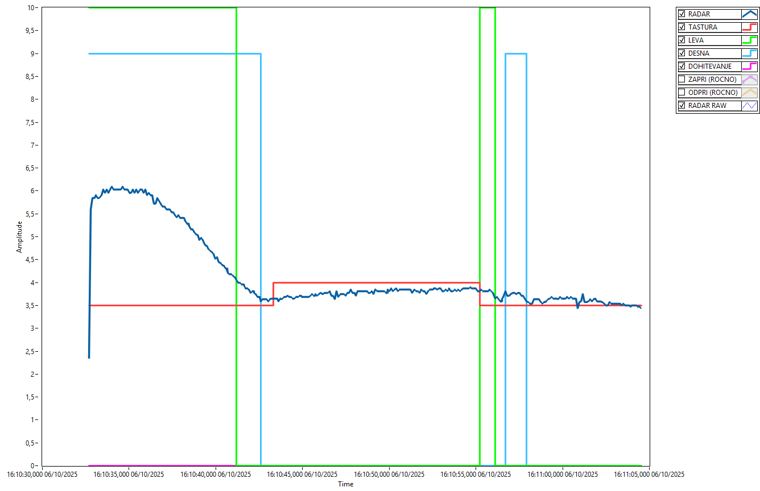
Leta 2025 smo nadgradili zavorni algoritem, tako da se zavora zapre, preden vagoni vstopijo v njo, namesto približno sekundo po začetku zaviranja. Grafi prikazujejo isto zavoro pred nadgradnjo in po njej, izmerjeno z našimi zapisovalniki podatkov. Zavora je manj obremenjena, verjetnost, da se lahki vagoni v zavori dvignejo, pa je manjša, kar zmanjša tveganje iztirjenja na najdražjem delu opreme na postaji.
Nadgradnja je bila potrjena na vseh petih tirnih zavorah s preizkusom z lokomotivo in vagonom, opazovanim z varne razdalje.
Vedno posodobljeno
- Začetek projekta, 2019–2020
Projekt se začne z zamenjavo celotnega računalniškega krmilnega sistema. Stari in novi sistem tečeta vzporedno na živem prometu pred preklopom.
- Novi senzorji koles, 2023
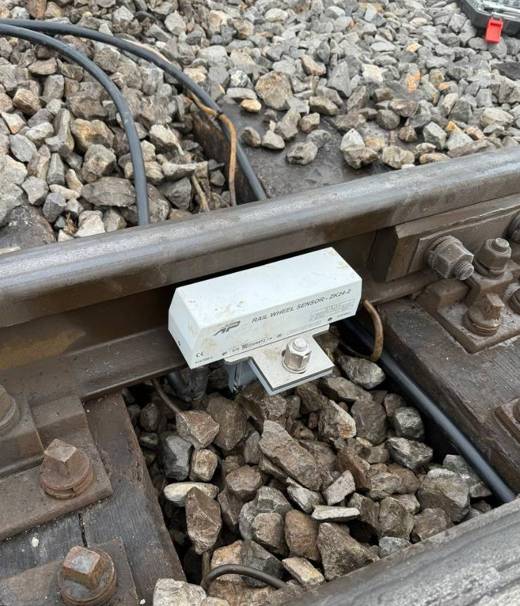
Odpovedujoče stare tirne pedale nadomestijo senzorji Altpro ZK24-2. Pri terenskih preizkusih je bila zaznana vsaka os lokomotiv in vagonov, sistem pa je izvedel tri avtomatska razvrščanja.
- Nov hitrostni radar, 2024
Originalnih radarjev ni bilo več mogoče dobiti. Razvili smo prilagoditveno elektroniko za SICK RMS2000 in primerjali oba radarja na živem zaviranju: signala sta imela enako obliko, brez merljive zakasnitve. Na nekaterih zavorah zdaj uporabljamo nov digitalni radar, z računalniško sobo povezan po optičnem kablu.
- Pametnejše zaviranje, 2025
Novi zavorni algoritem je potrjen na vseh petih tirnih zavorah. Pregled 226 konvojev na eni zavori ni odkril težav z radarjem.
- Nov hidravlični agregat, 2026
Novi hidravlični agregat, razvit v sodelovanju s podjetjem Oprema Ravne, dobi ustrezno krmiljenje in SCADA, z dvema neodvisnima krmilnima potema: relejnim sistemom in krmilniškim sistemom po optičnem kablu. Operater izbere, katerega bo uporabil.
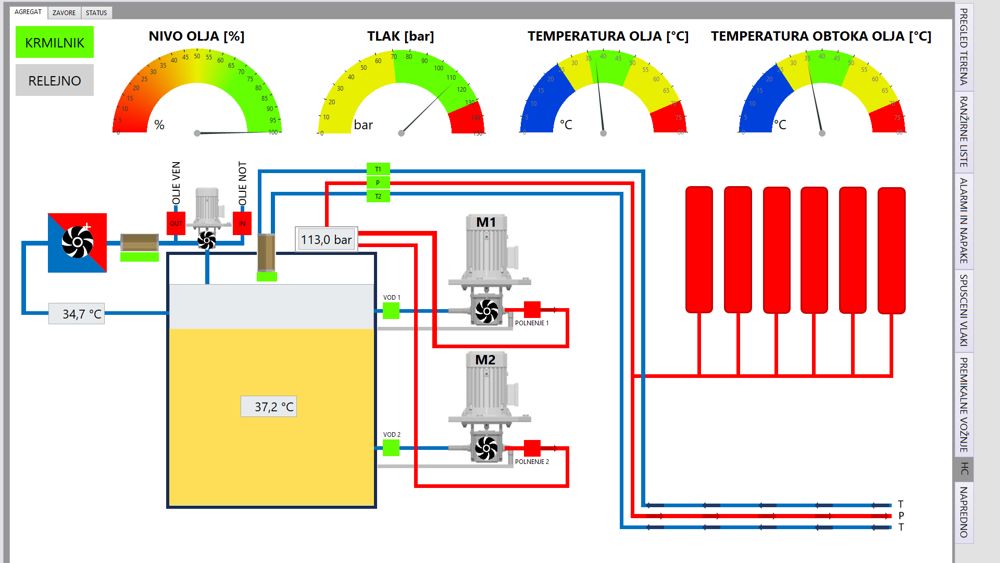
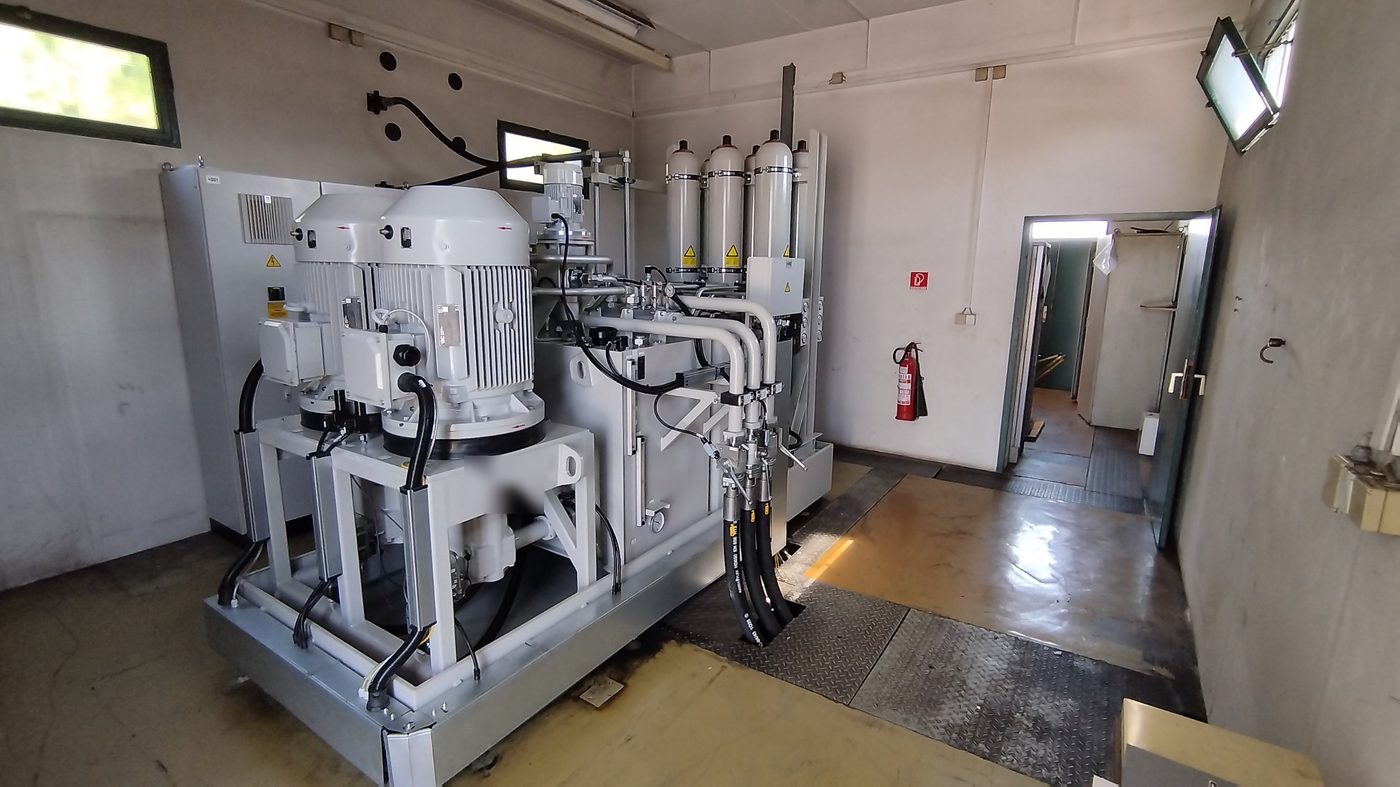
Nov hidravlični agregat in SCADA
Hidravlični agregat postaje je bil zamenjan z novim, razvitim v sodelovanju s podjetjem Oprema Ravne. Deluje enako in daje enako zmogljivost kot stari, vendar ga je zdaj mogoče krmiliti na dva neodvisna načina: prek relejnega sistema ali prek novega krmilniškega sistema po optičnem kablu. Operater na komandni mizi izbere, katerega bo uporabil.
Nov zaslon SCADA prikazuje nivo olja, tlak, temperaturi olja in navitij, obe črpalki, filtre in akumulatorje. Njegovi kontrolniki in indikatorji kopirajo obliko in barve fizičnih gumbov na mizi, zato jih operaterji takoj prepoznajo.
Preden agregat steče v avtomatskem načinu, sistem preveri kritične pogoje, kot so nivo olja, zaščite črpalke in motorja, varovalke, napajanje, tlak, temperatura, linijski kontrolniki in položaji ventilov. Če je kateri izgubljen, se agregat takoj ustavi. Manj resni pogoji, na primer zamašen filter, so prikazani kot opozorila.
Vmesniška elektronika po meri
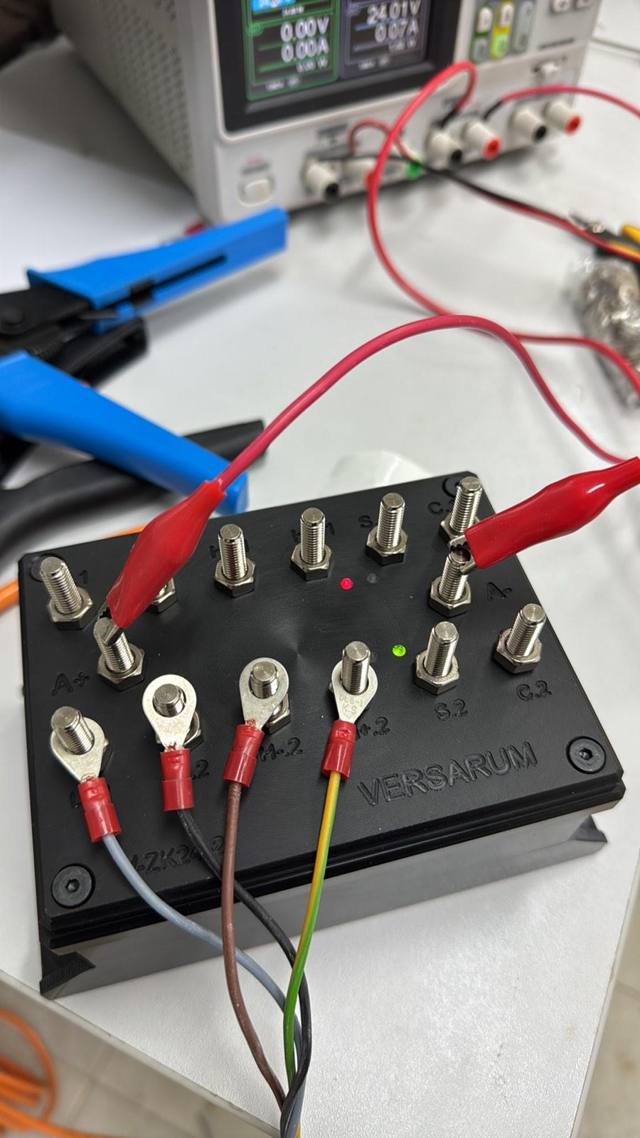
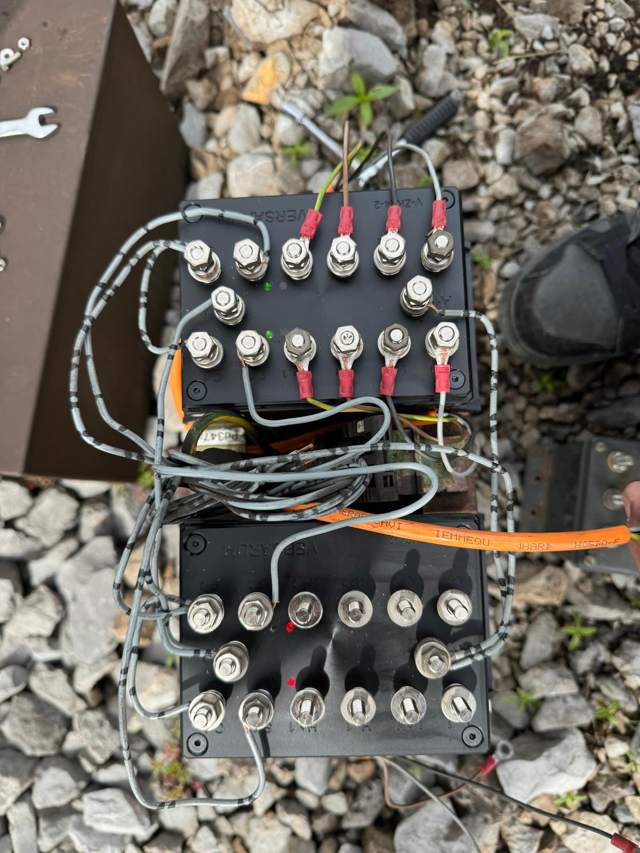
Med novimi krmilniki in obstoječo terensko opremo smo izdelali lastno vmesniško elektroniko. Omogoča, da se novi sistem poveže vzporedno s starim prek visokoimpedančnih vhodov, ne da bi ga motil, tako da je bilo mogoče vsako funkcijo preveriti na živem prometu pred preklopom.
Isti pristop nam omogoča povezavo sodobnih senzorjev in radarjev z opremo, zasnovano pred desetletji. Za novi radar smo razvili prilagoditveno elektroniko, ki jemlje napajanje iz relejne sobe in pošilja meritve po omrežju. Za senzorje koles Altpro ZK24-2 smo izdelali lastne vmesniške module, ki jih povezujejo z obstoječimi vhodi postaje. Zato je bilo mogoče ohraniti obstoječe omare, kable in terenske naprave.
Kaj dobi stranka
Višja razpoložljivost
Hot-swap med redundantnimi sklopi krmilnikov ohranja postajo v delovanju, ko komponenta odpove.
Brez sprememb za operaterje
Komandna miza in delovni postopki ostanejo isti, zato operaterji delajo, kot so vedno.
Nižji stroški in tveganje
Obstoječa terenska oprema, omare in kabli se ponovno uporabijo, stari sistem pa se izklopi šele, ko se novi izkaže v vzporednem delovanju.
Načrtovano vzdrževanje
Podroben nadzor pogonov kretnic, zavor in tirnih kontaktov omogoča napovedovanje vzdrževalnih del.
Diagnostika in simulacija
Vzdrževalna delovna postaja lahko simulira terenske signale in pregleda vsak tirni kontakt, pogon kretnice, tirni tokokrog, zavoro in radar.
Dolgoročna podpora
Koda LabVIEW se prevede za novejše krmilnike, zato lahko sistem sledi generacijam strojne opreme. Obratovalni podatki se hranijo vsaj leto dni in jih je mogoče izvoziti.